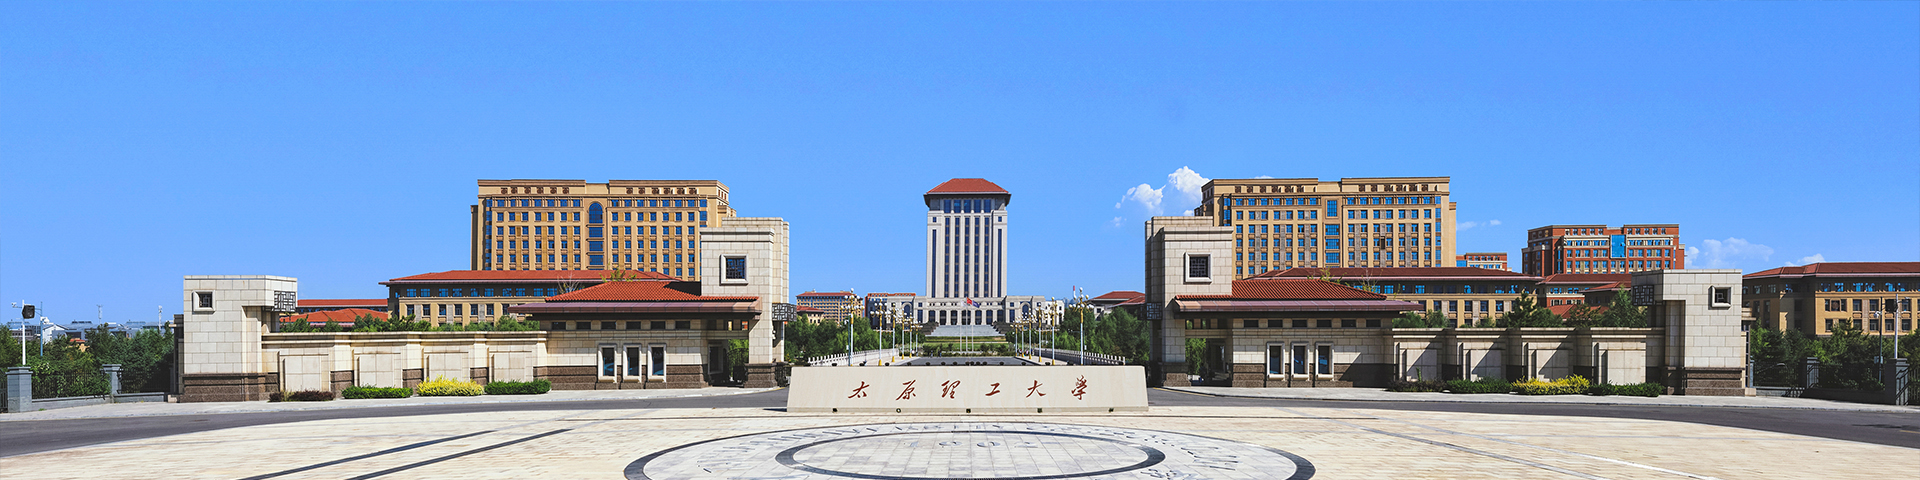
10月16日至18日,首届全球具身智能应用创新挑战赛暨2026中国机器人大赛(RoboCup机器人世界杯中国赛)在杭州白马湖国际会展中心举行,我院共两支队伍参赛。自赛事启动以来,参赛队伍凝心聚力、并肩攻坚,以团队力量突破重重难关,在备赛、省赛突围到国赛备战的全过程中深耕细作、持续迭代。经过激烈角逐,两支队伍分别斩获国家一等奖1项、国家二等奖1项,展现了我院学子良好的科创风貌。
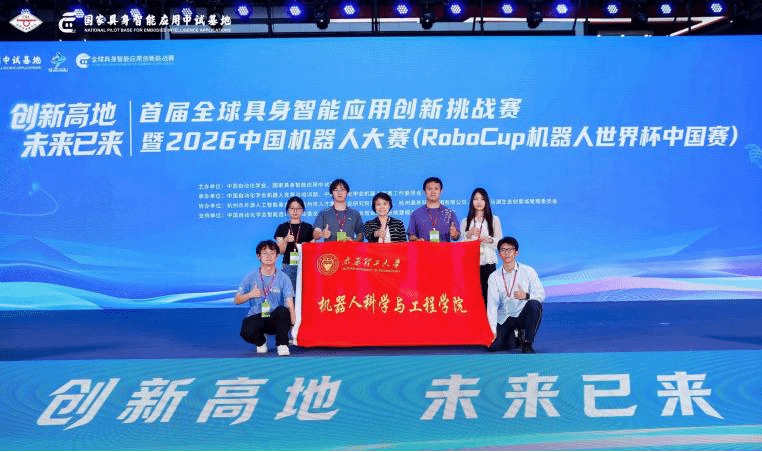
图1 指导老师与参赛队员合影
我院具体获奖作品及团队信息如下:
国家一等奖作品:守刃——医护术用智能外骨骼机器人
参赛学生:刘宏飞、牛睿超、代晟杰、张佳辰、李显旸
指导教师:赵杰、熊晓燕
作品简介:
“守护我们生命的人,也同样需要被守护”,这是数智创元队的宣言,也是参赛作品“守刃”的设计初心。介入式手术中,医生需要穿戴5-15kg铅衣开展长时间操作,极易引发腰肌劳损,同时铅衣密闭闷热,穿戴舒适度差。参赛作品依托AI多模态融合算法,通过采集IMU、三维力传感器、肌电臂环等信号实现人体运动意图解码,实时动态调整助力策略。此外,通过设计配套自研温控系统,优化风道结构,实现铅衣内腔气流均匀,缓解铅衣内部积热难题,完成助力支撑与散热温控的一体化自适应调节。
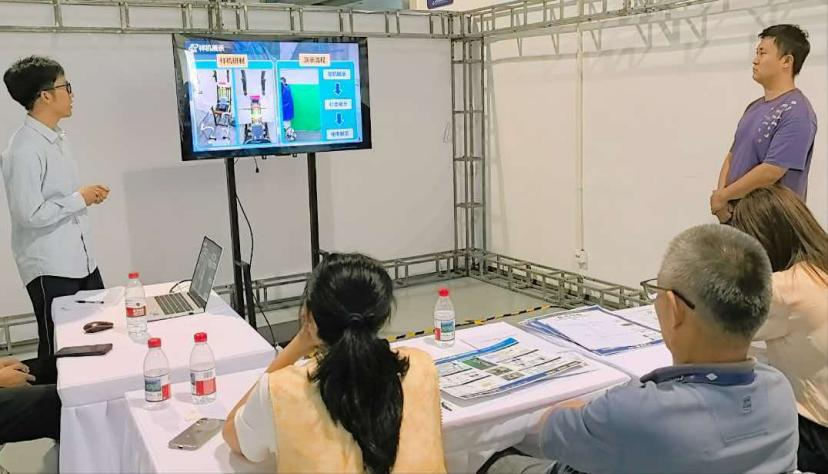
图2 获奖作品答辩现场展示
国家二等奖作品:一种适配移动-操作双工况的轮式驱动3T1R并联机器人
参赛学生:李恩泽、胡嘉慧、杨辉、闫洪杰、刘星语
指导教师:赵杰、张金柱
作品简介:
传统并联机器人的作业空间严格限制在特定的几何包络内,导致其难以应对大尺度、跨区域、离散分布的作业任务,同时降低了与复杂物理环境实时交互能力。为将并联机构拓展为具身智能的理想载体,动联智造队伍自主研发面向复杂作业场景的轮式驱动3T1R并联机器人,以适配移动-操作双工况运动。参赛作品开发了基于OpenCV的双目立体视觉定位算法,并且采用前馈+反馈神经网络自适应控制,通过在虚拟被动关节空间进行轨迹规划,实现末端高精度灵活运动与稳定作业。
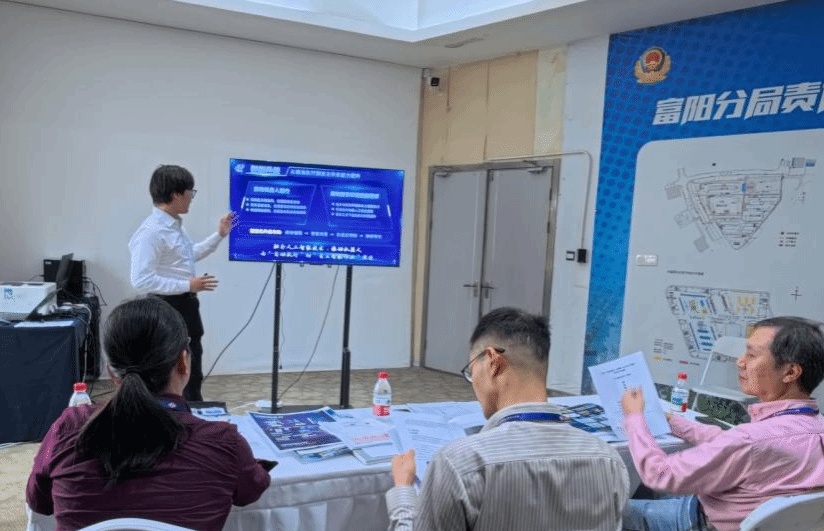
图3 答辩现场评委老师点评
本届大赛由中国自动化学会、国家具身智能应用中试基地主办,共设置22个赛道、60个赛项及3个企业独立赛项,来自全国300余所高校的2000余支队伍、近5000名选手同台竞技。我院在本届大赛中取得的优异成绩,既是参赛师生锐意创新、精益求精的成果,也充分彰显了学院在创新人才培养、实践教学建设和学科交叉融合方面的显著成效。未来,我院将持续推动学科竞赛赋能人才培养,推动竞赛成果向教学资源、科研项目和产业应用转移转化。
初审:张金柱
复审:马丽莉
终审:熊晓燕